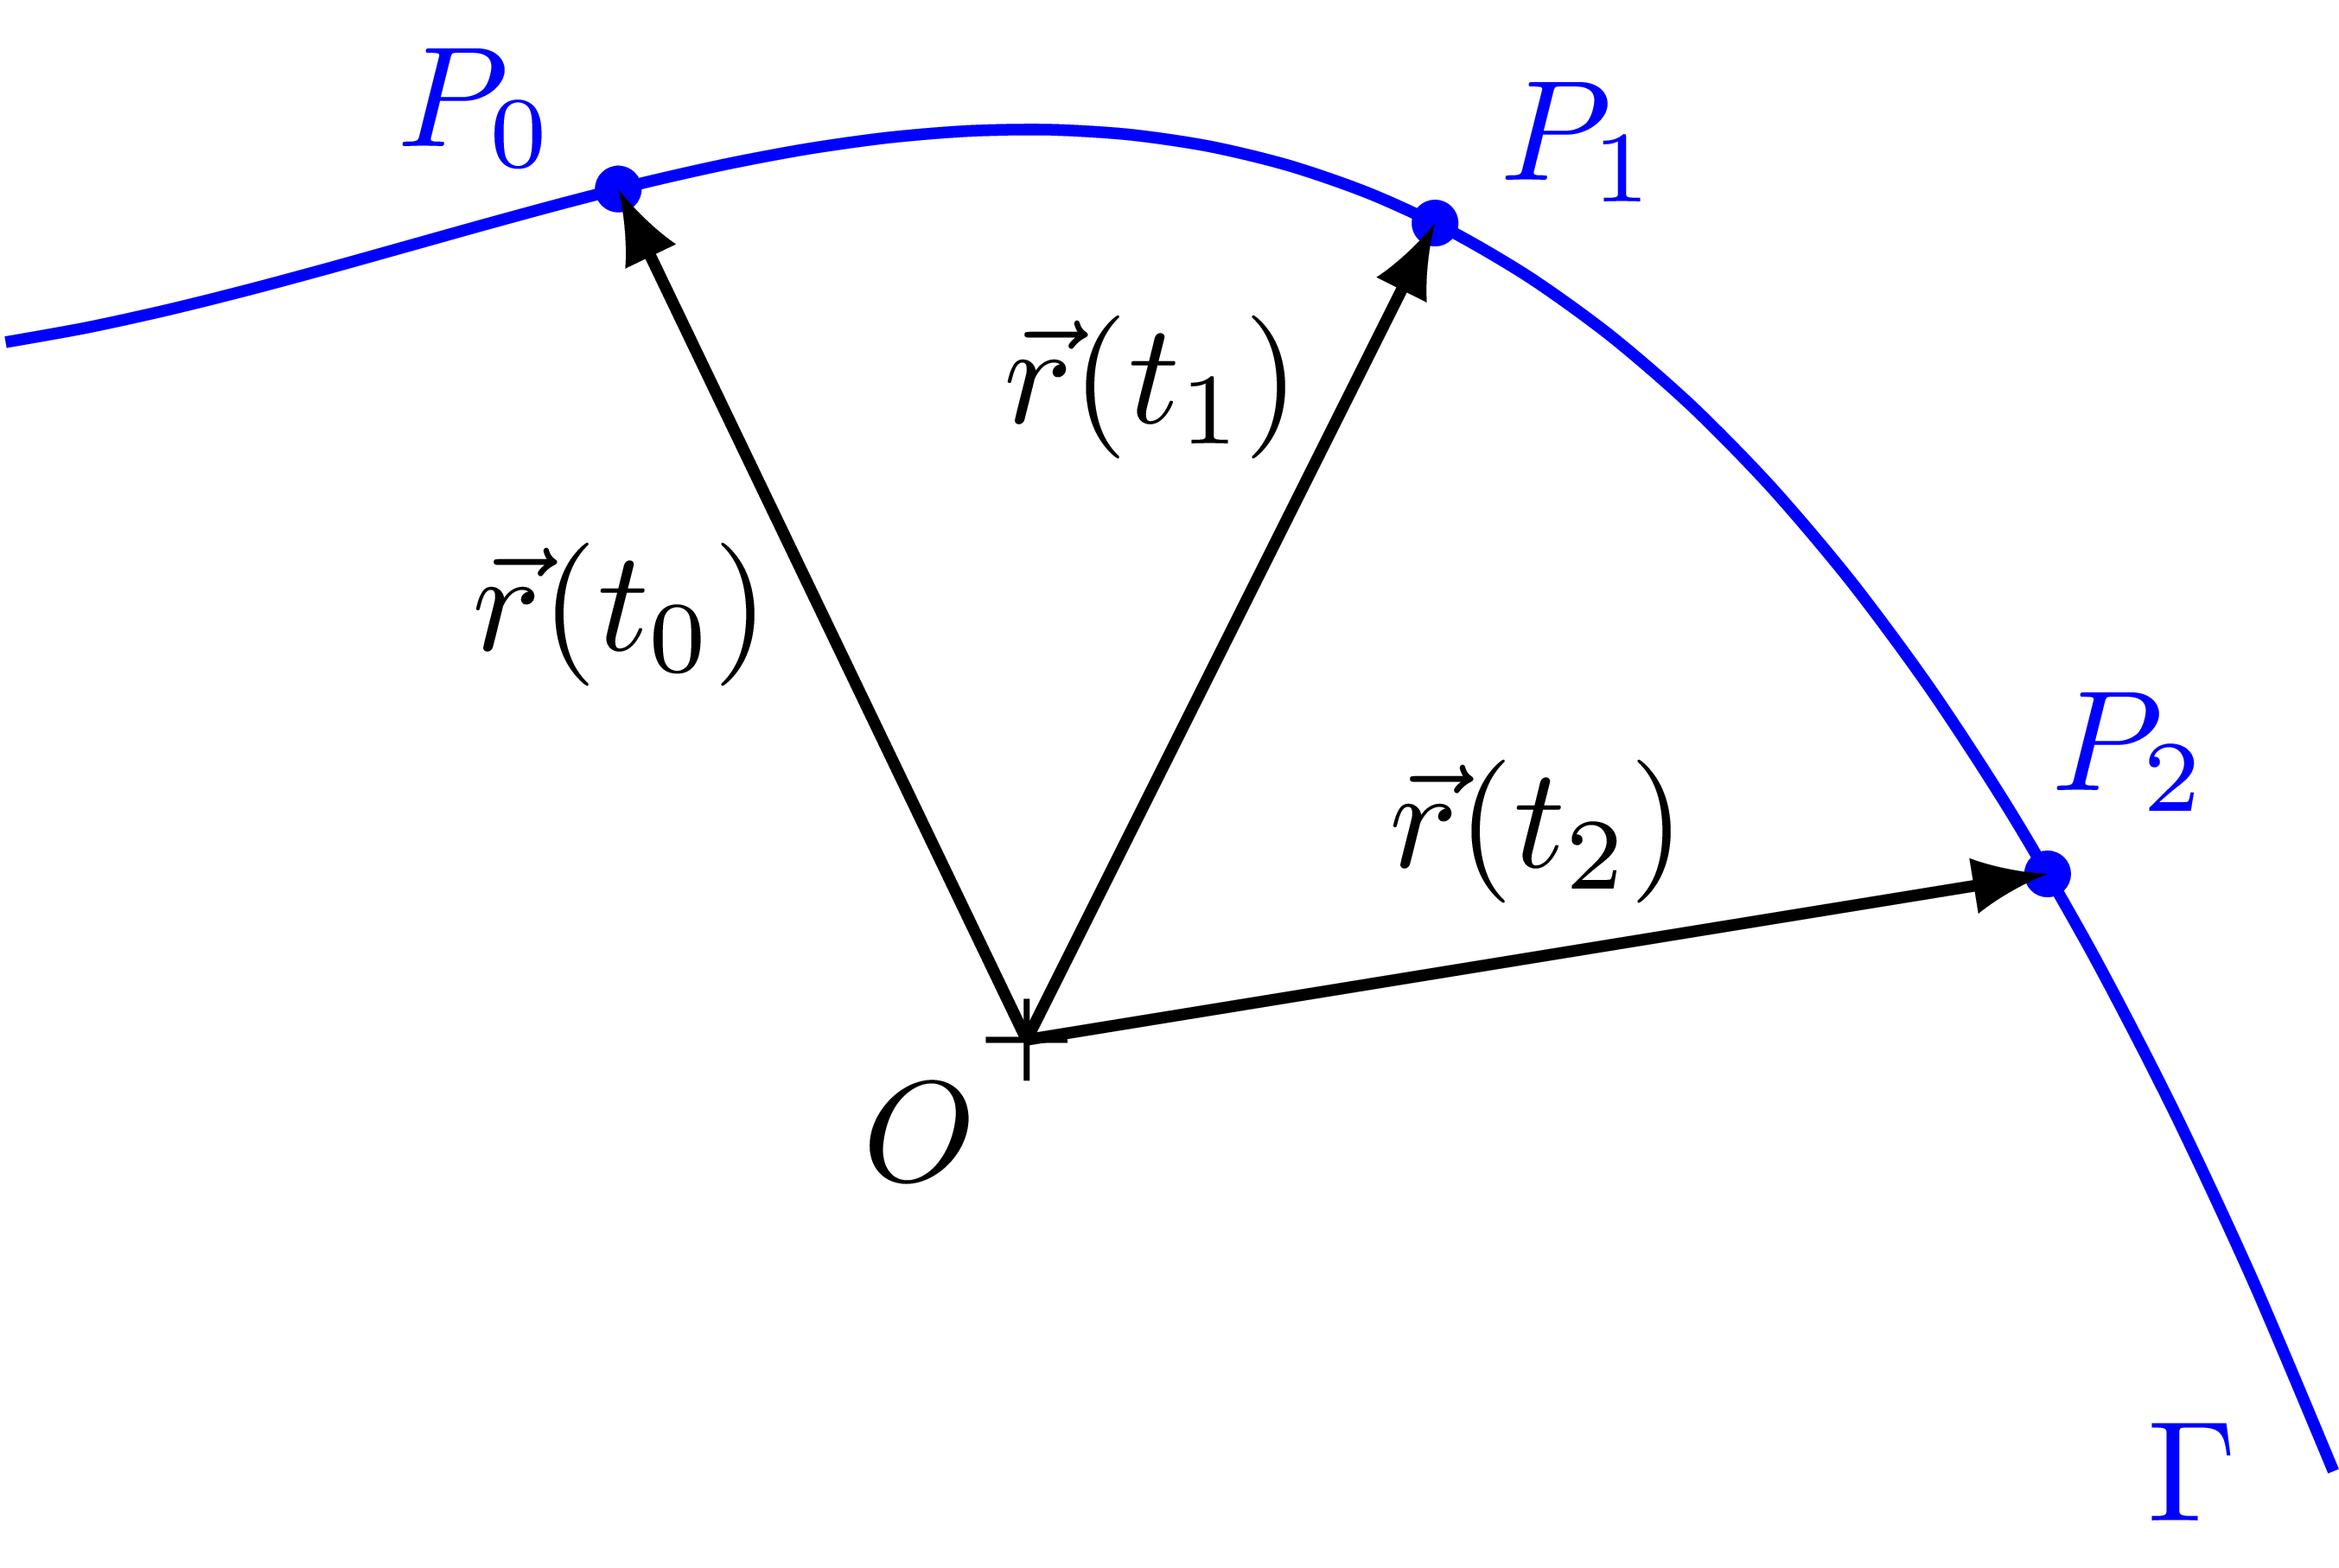
Vecteur position: vecteur donnant la position de l'objet dans le référentiel.
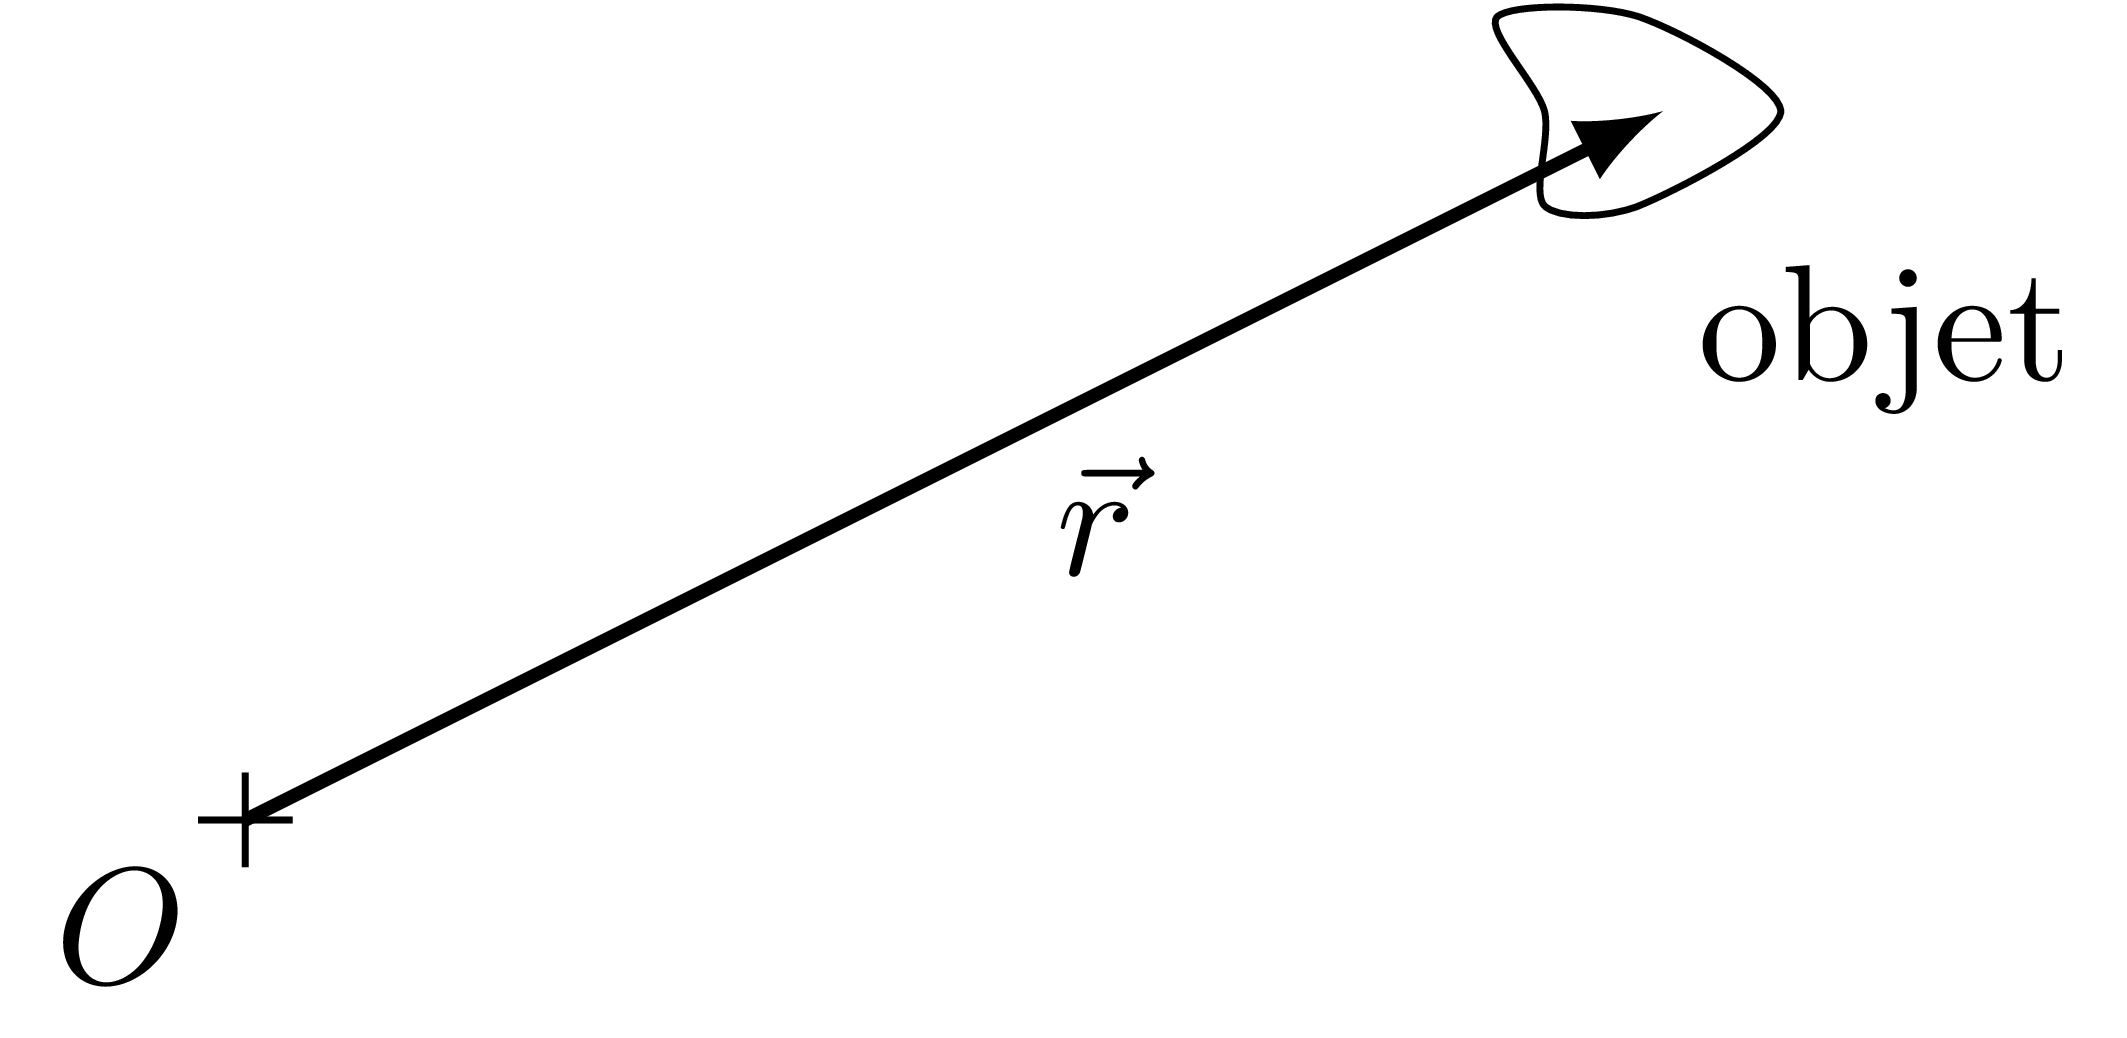
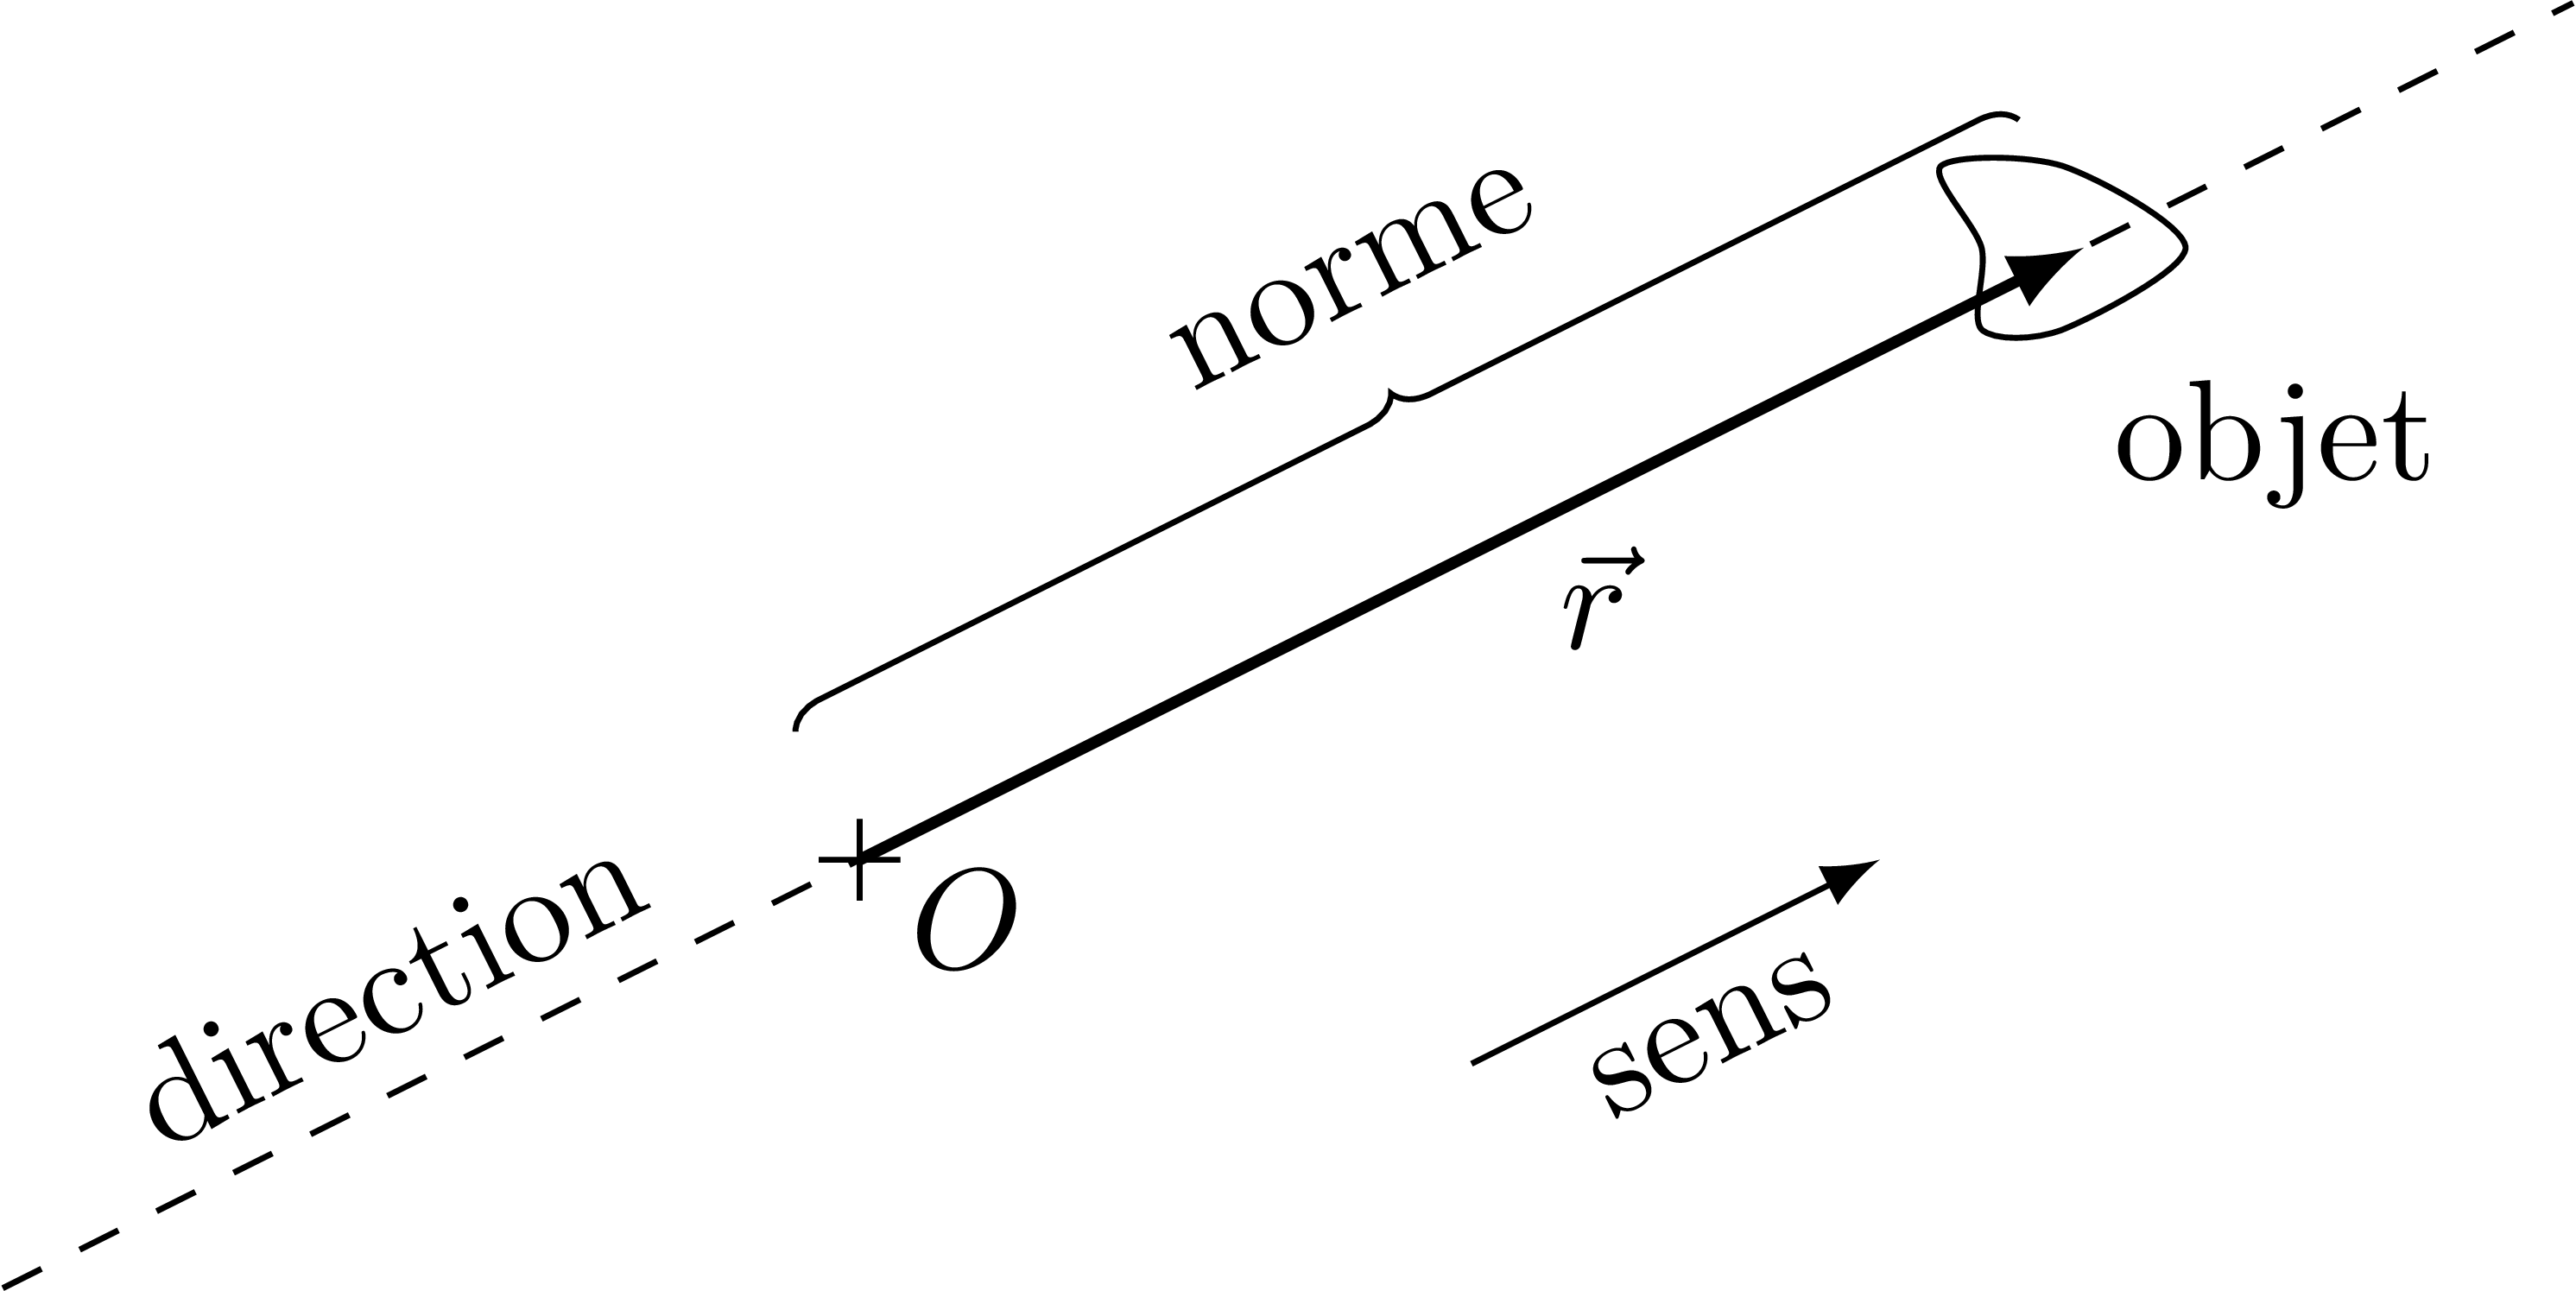
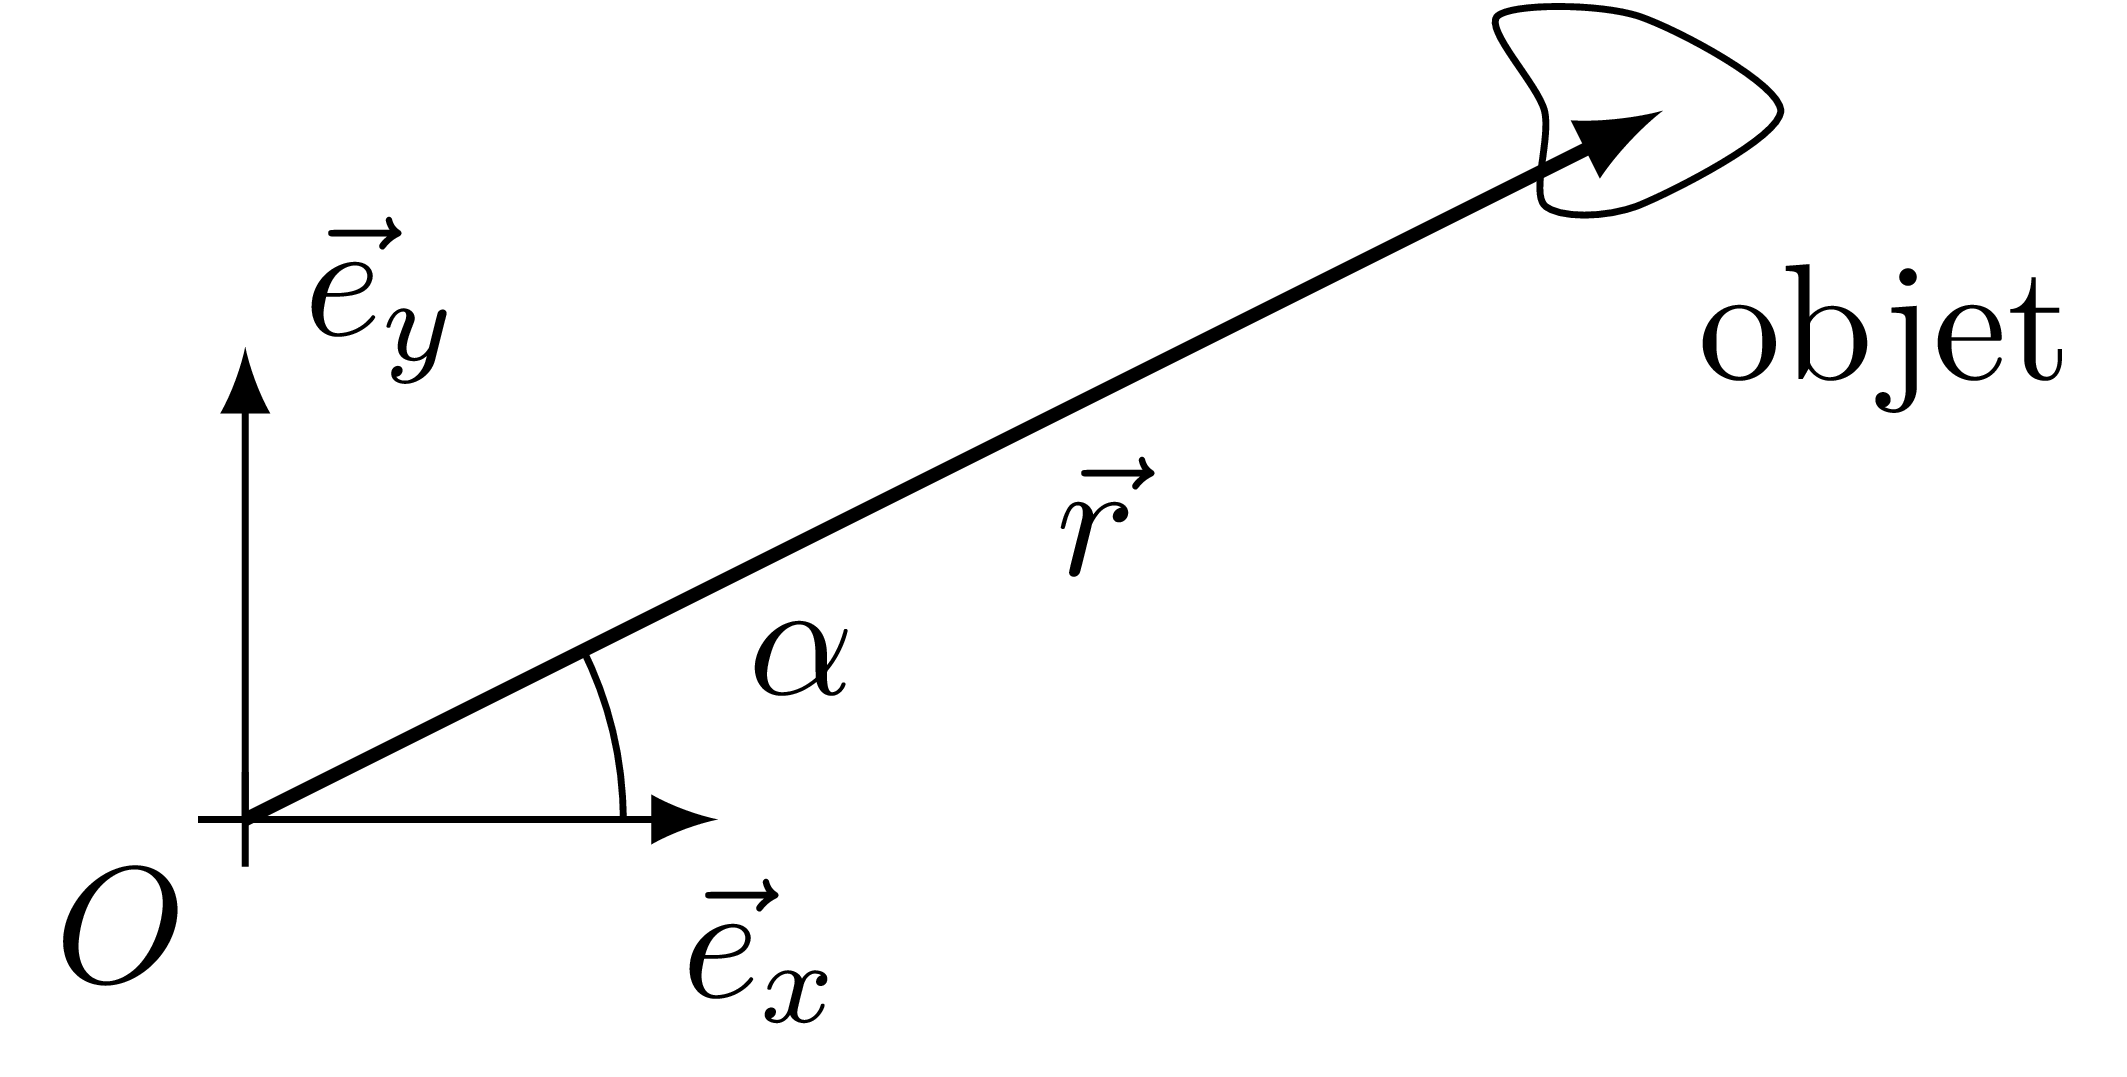
Vecteur position: vecteur donnant la position de l'objet dans le référentiel.
Temps: comparaison de durées. Symbole: \(t\). Unité: \(\text{s}\).
Le vecteur position est une fonction du temps: \(\vec{r}=\vec{r}(t)\).
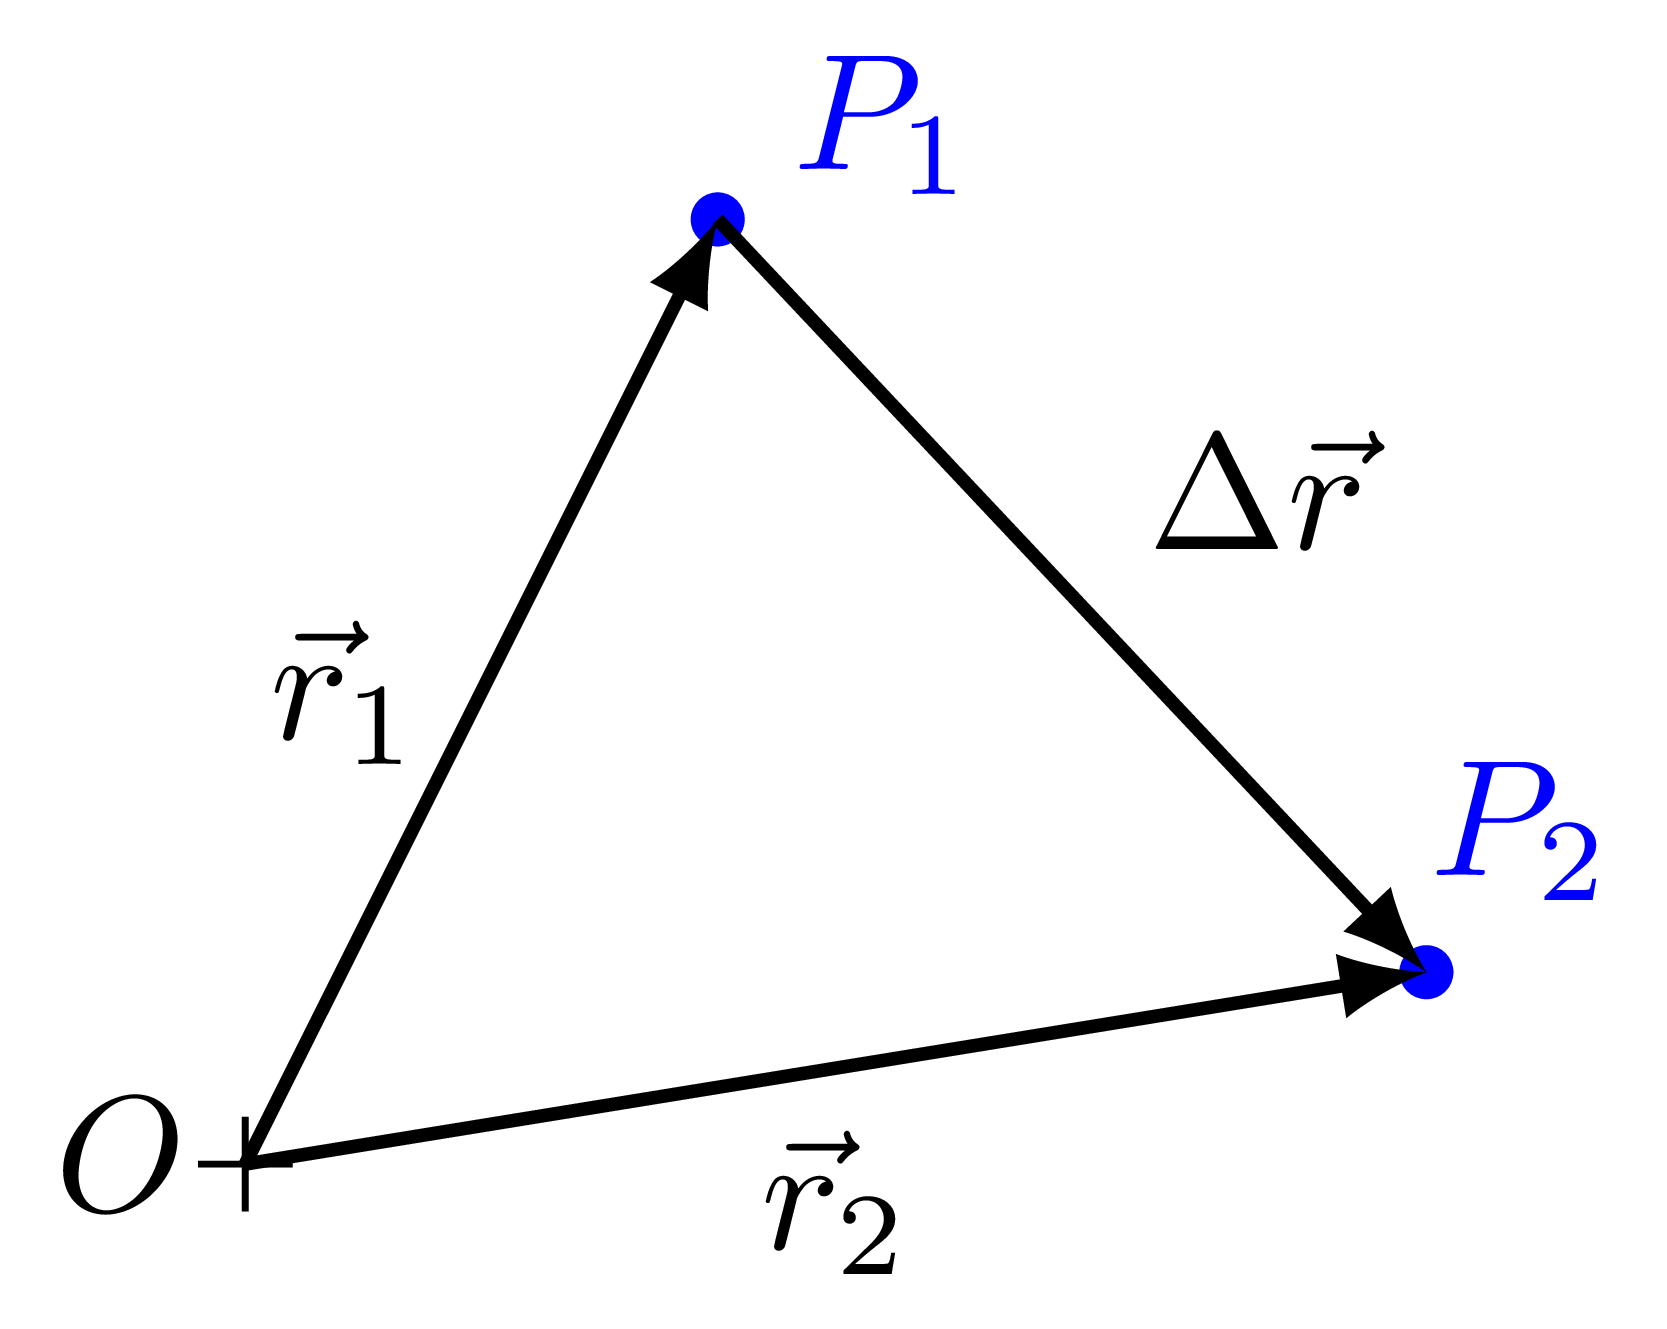
Déplacement: comparaison entre deux positions \(\vec{r}_1\) et \(\vec{r}_2\) d'un objet.
Rencontre de deux objets: \[\exists\, t_r \,,\: \vec{r}_{\text{objet}1}(t_r)=\vec{r}_{\text{objet}2}(t_r)\,.\]
Trajectoire \(\Gamma\):
Dernière compilation: 2025-03-16 (13:57:54)
Sauf indication contraire, le contenu de ce document est soumis à une licence Creative Commons internationale, Attribution: Pas d'Utilisation Commerciale - Partage dans les Mêmes Conditions 4.0 (CC BY-NC-SA 4.0)
