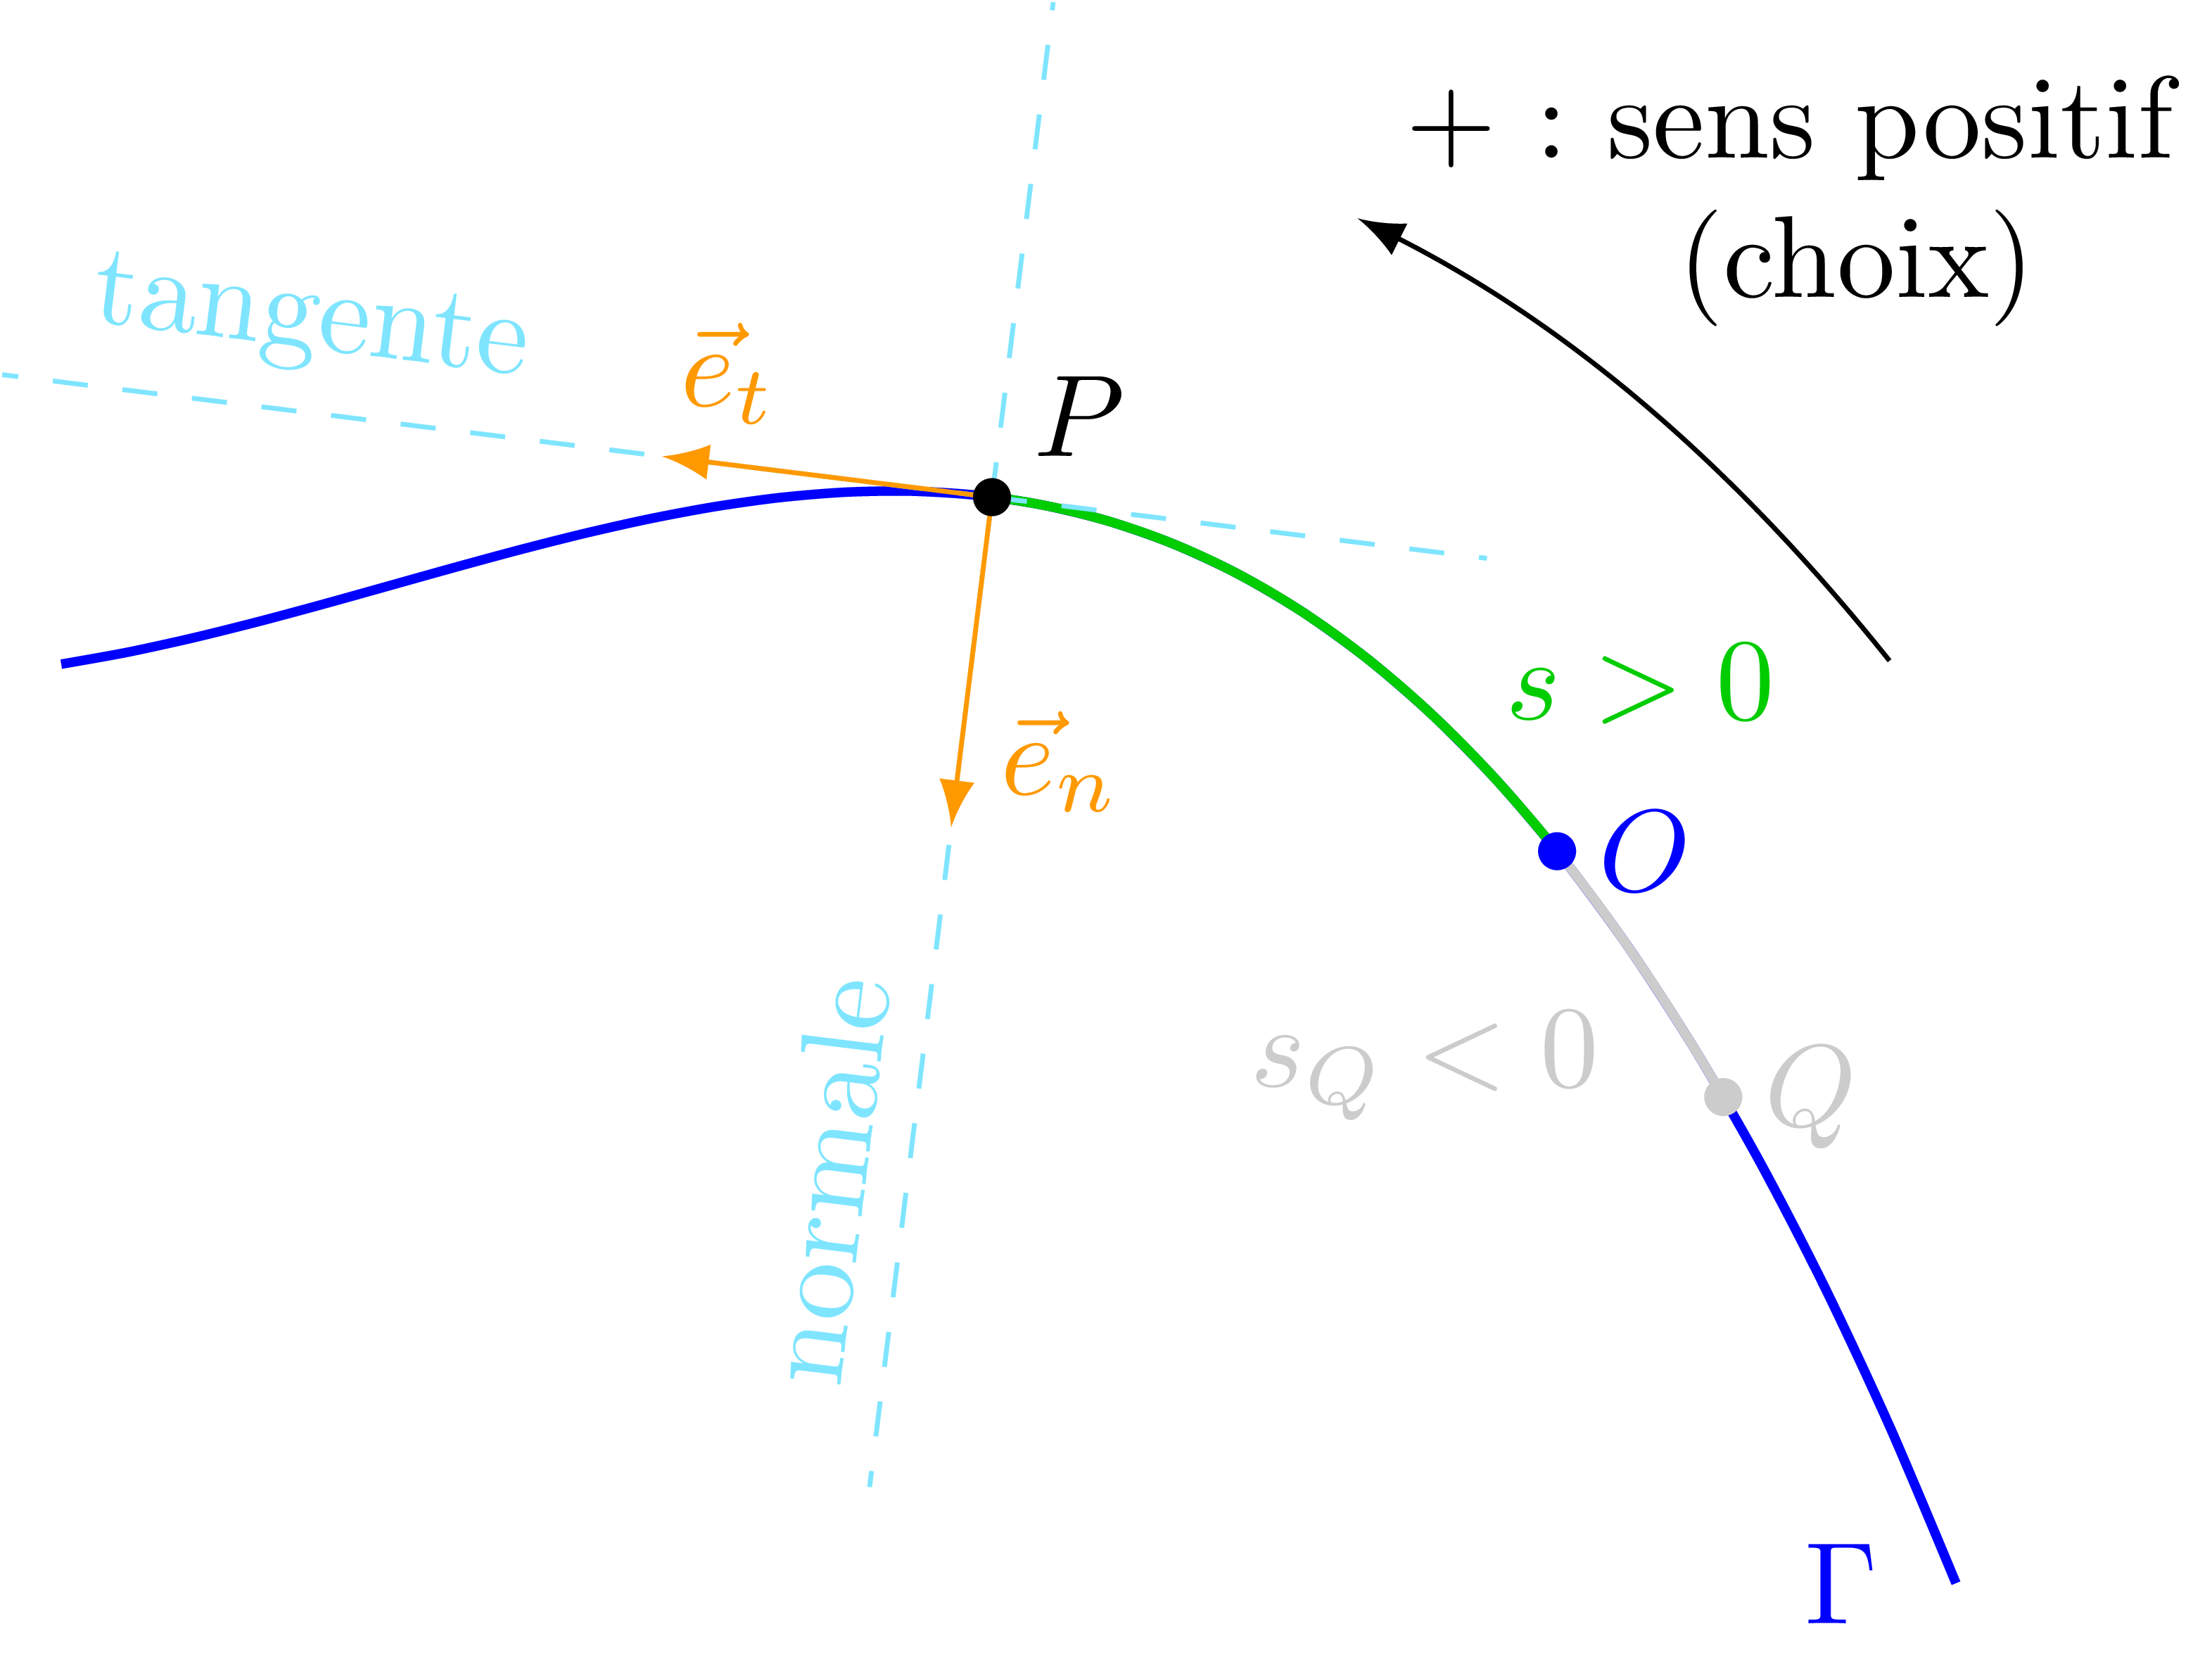
Abscisse curviligne: \(s\)
On choisit \(O\in\Gamma\) et un sens positif.
\(s\) est l'abscisse du point \(P\in\Gamma\); unité: \(\text{m}\).
\[\begin{aligned}\\[-12mm] s>0&:\text{\(P\) est en avant de \(O\) selon le sens positif;}\\ s<0&:\text{\(P\) est en arrière de \(O\).}%\\ \end{aligned}\]On définit pour chaque point de la trajectoire \(\Gamma\) un repère \((\vec{e}_t,\vec{e}_n)\) lié à ce point:
En tout point de \(\Gamma\), la vitesse s'écrit
\[\vec{v}=v\vec{e}_t\,.\]Vitesse scalaire: \[ v=\lim_{\Delta t \rightarrow 0} \frac{\Delta s}{\Delta t} = \dot{s} \,, \quad\text{unité: \(\text{m}\,\text{s}^{-1}\)}. \]
La vitesse scalaire est le taux de variation de l'abscisse curviligne par rapport au temps. Elle représente la vitesse le long de \(\Gamma\) selon \(\vec{e}_t\).
En tout point de \(\Gamma\), l'accélération se décompose dans le repère \((\vec{e}_t,\vec{e}_n)\):
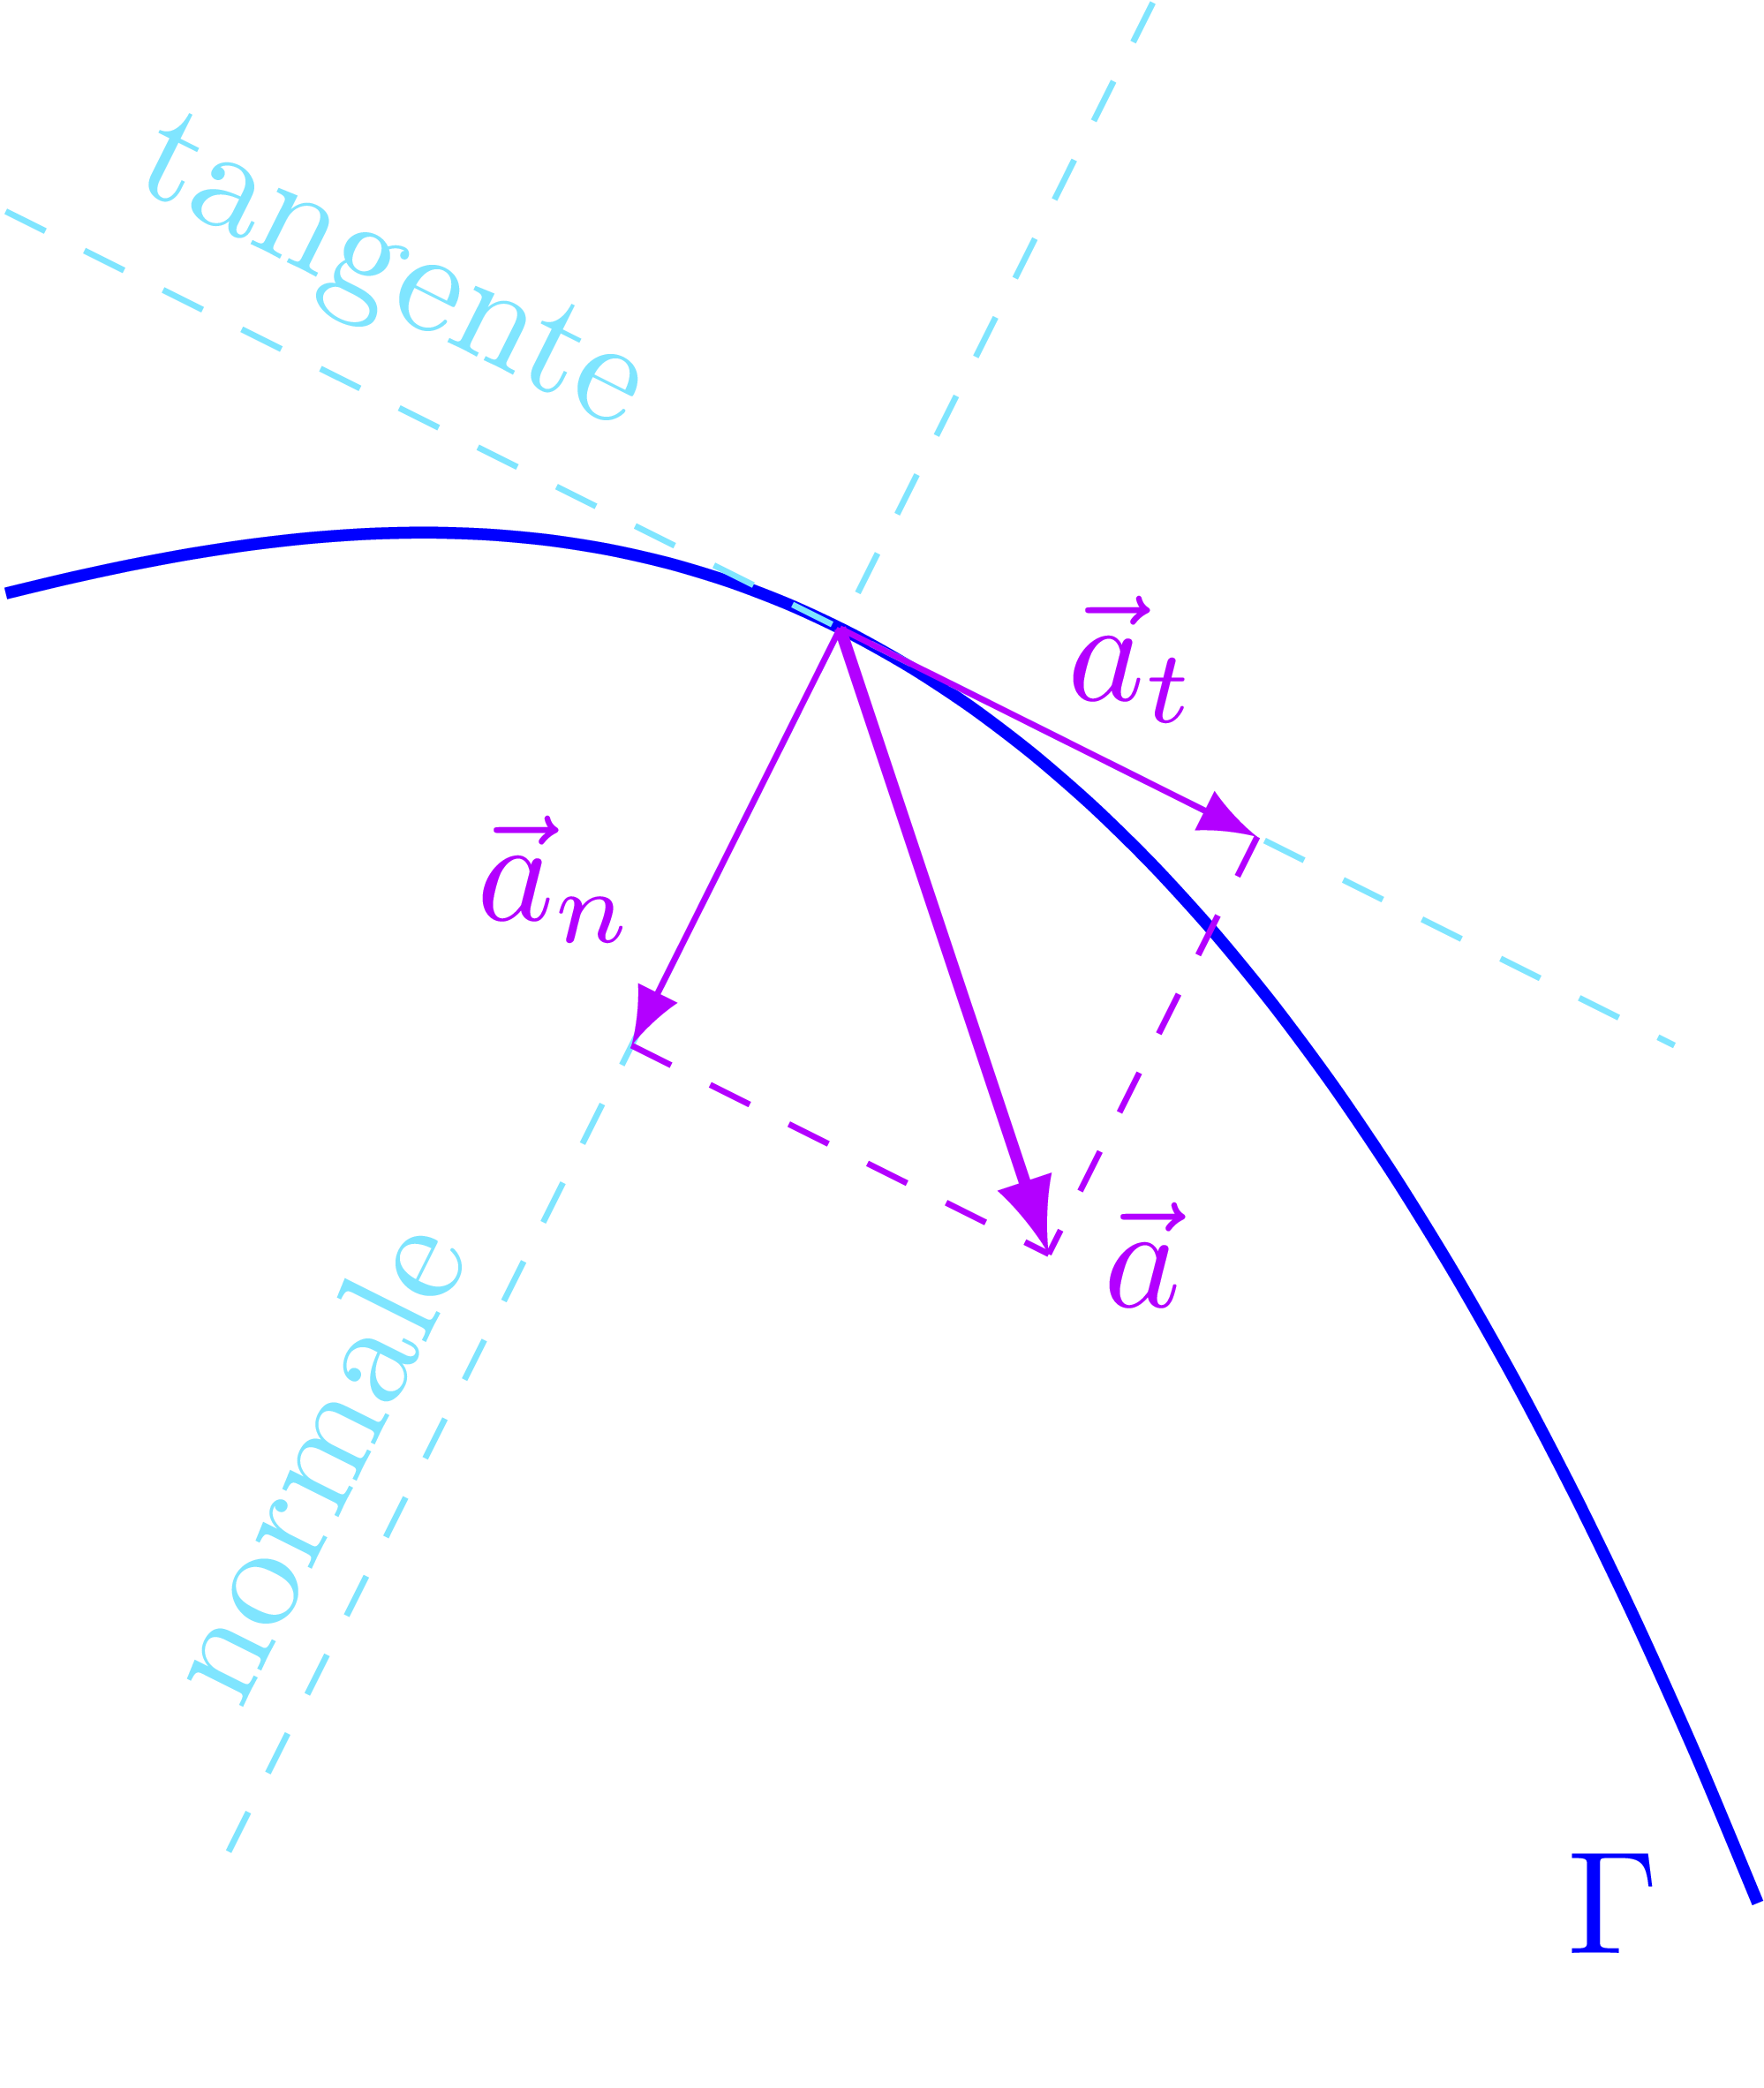
Remarque: Le vecteur \(\vec{a}_n\) est toujours dirigé vers l'intérieur du virage.
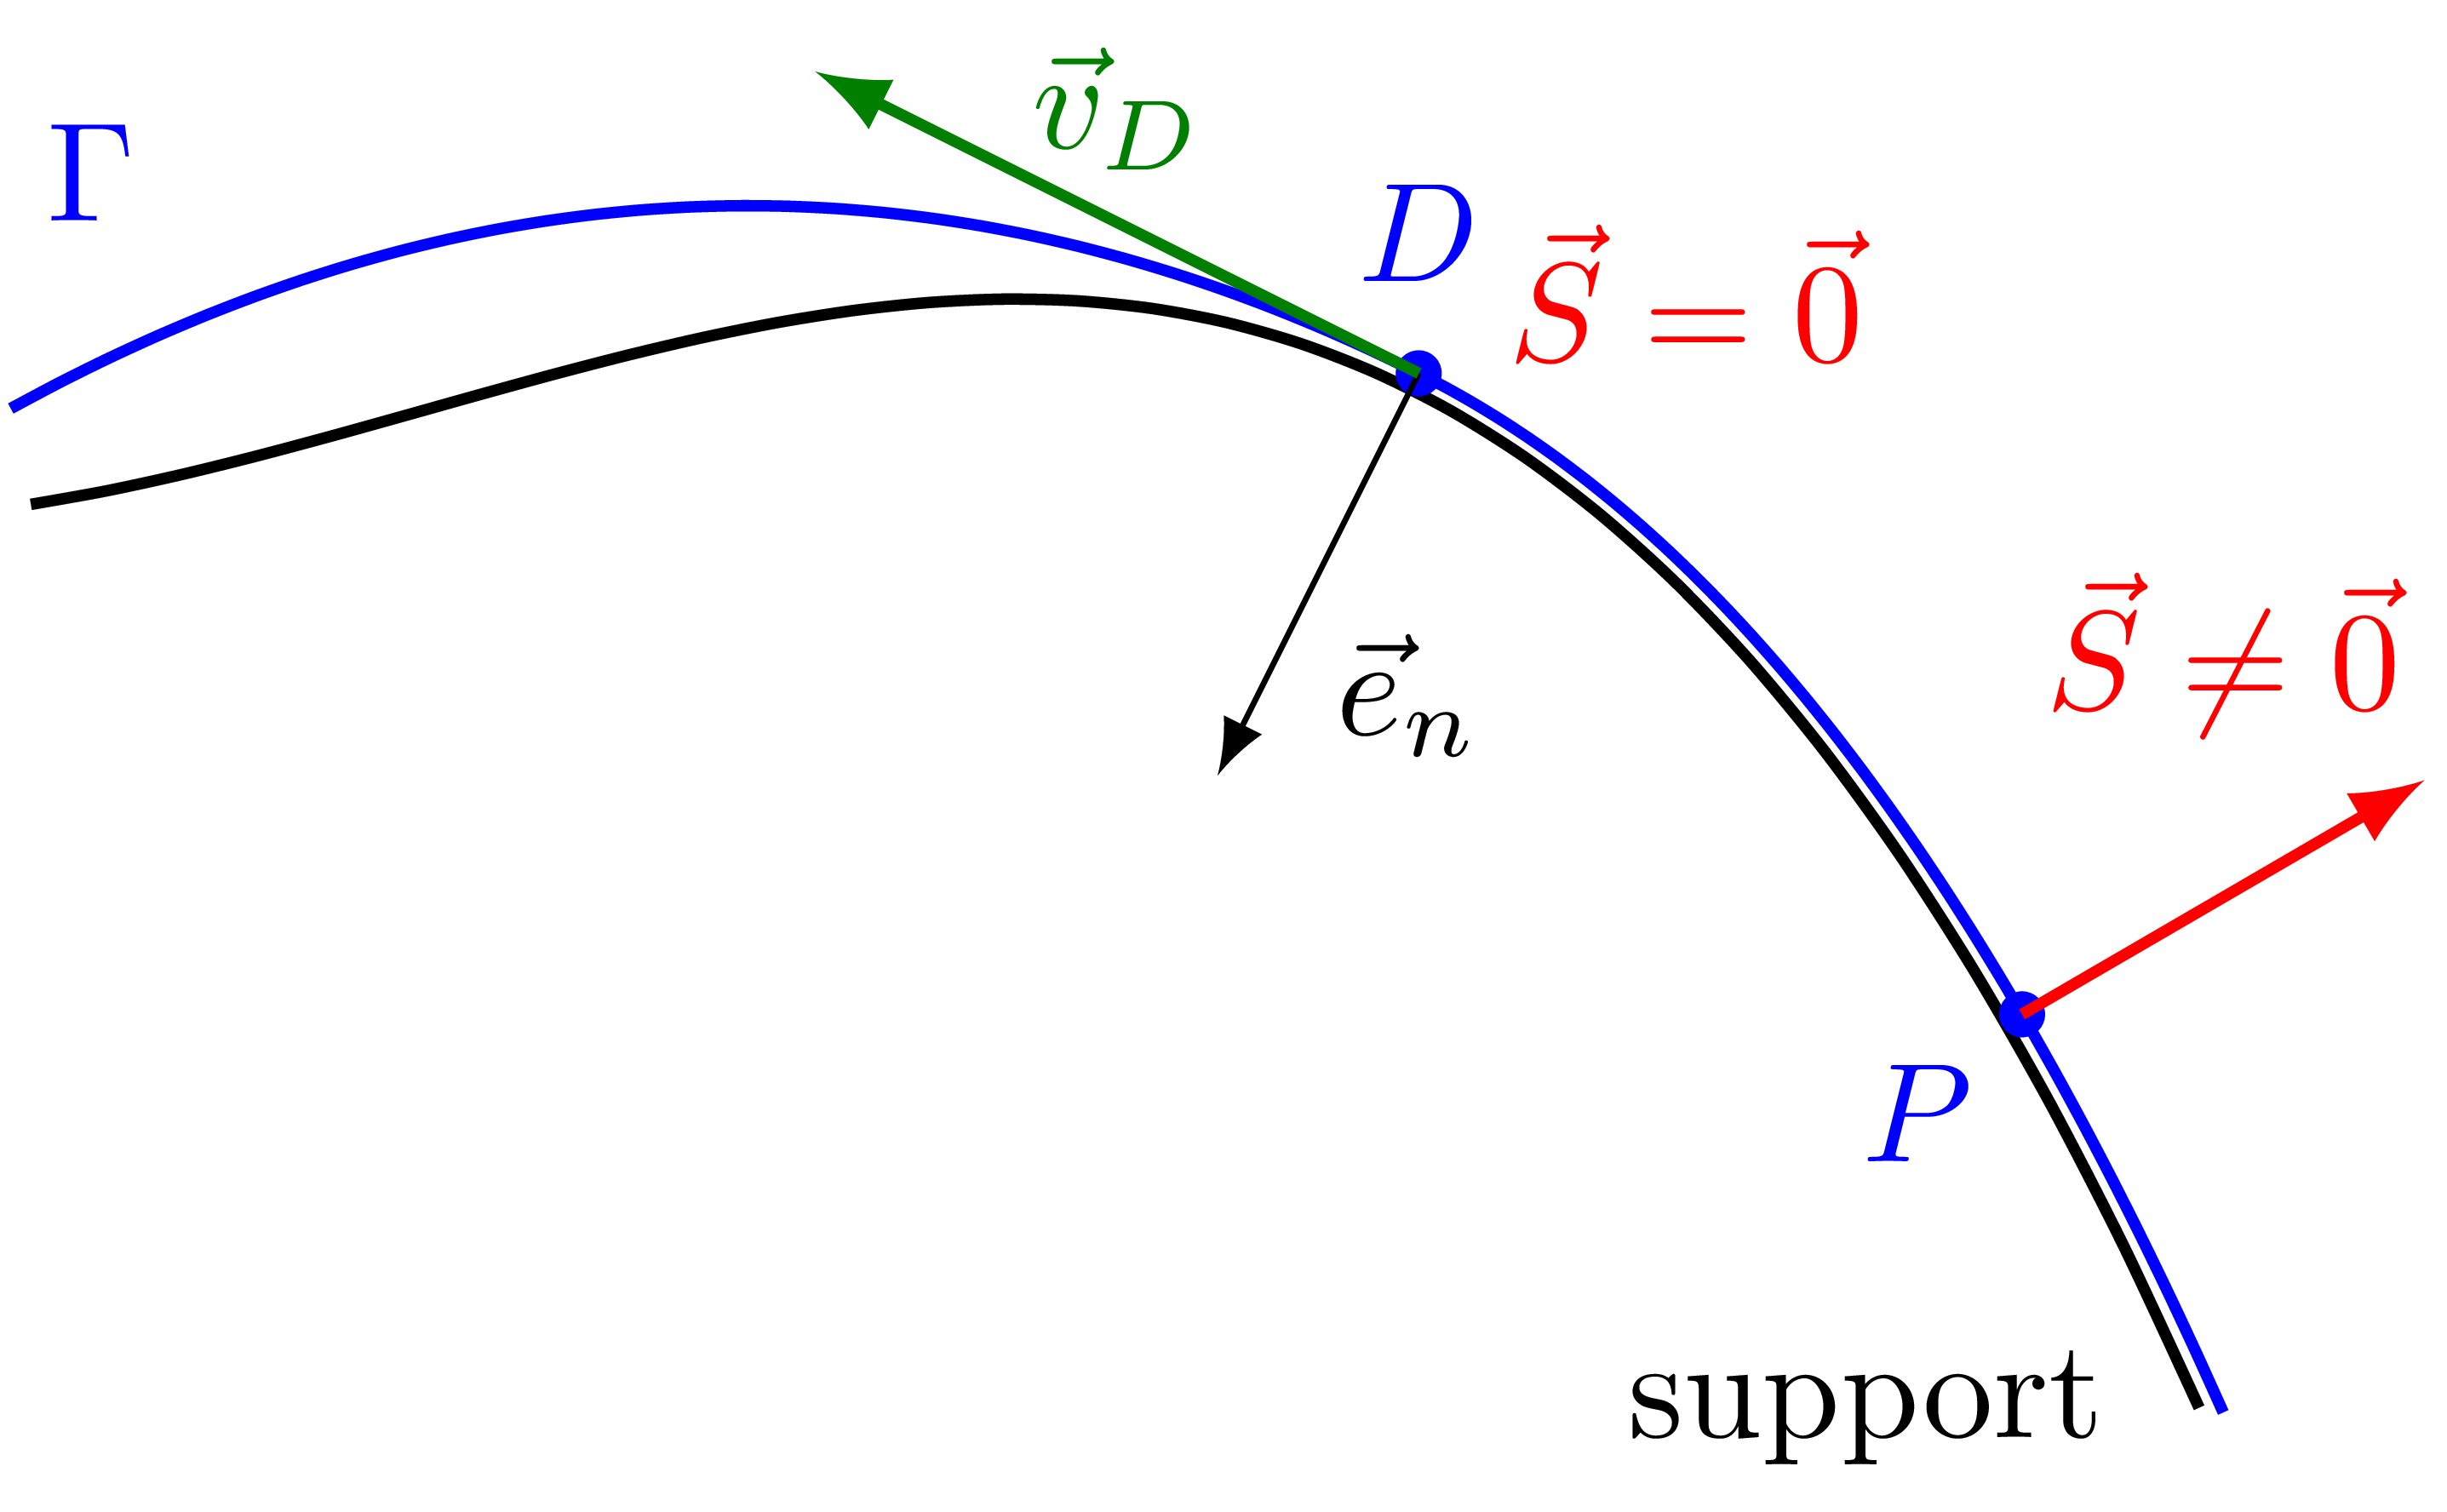
Exemple: condition de décrochement. Un objet se déplaçant sur un support subit une force de soutien \(\vec{S}\) normale au support.
Considérons un objet sur une trajectoire circulaire \(\Gamma\) de rayon \(R\). Une force tangentielle peut rendre l'objet plus ou moins rapide. Une force normale est nécessaire pour imprimer le virage à l'objet.
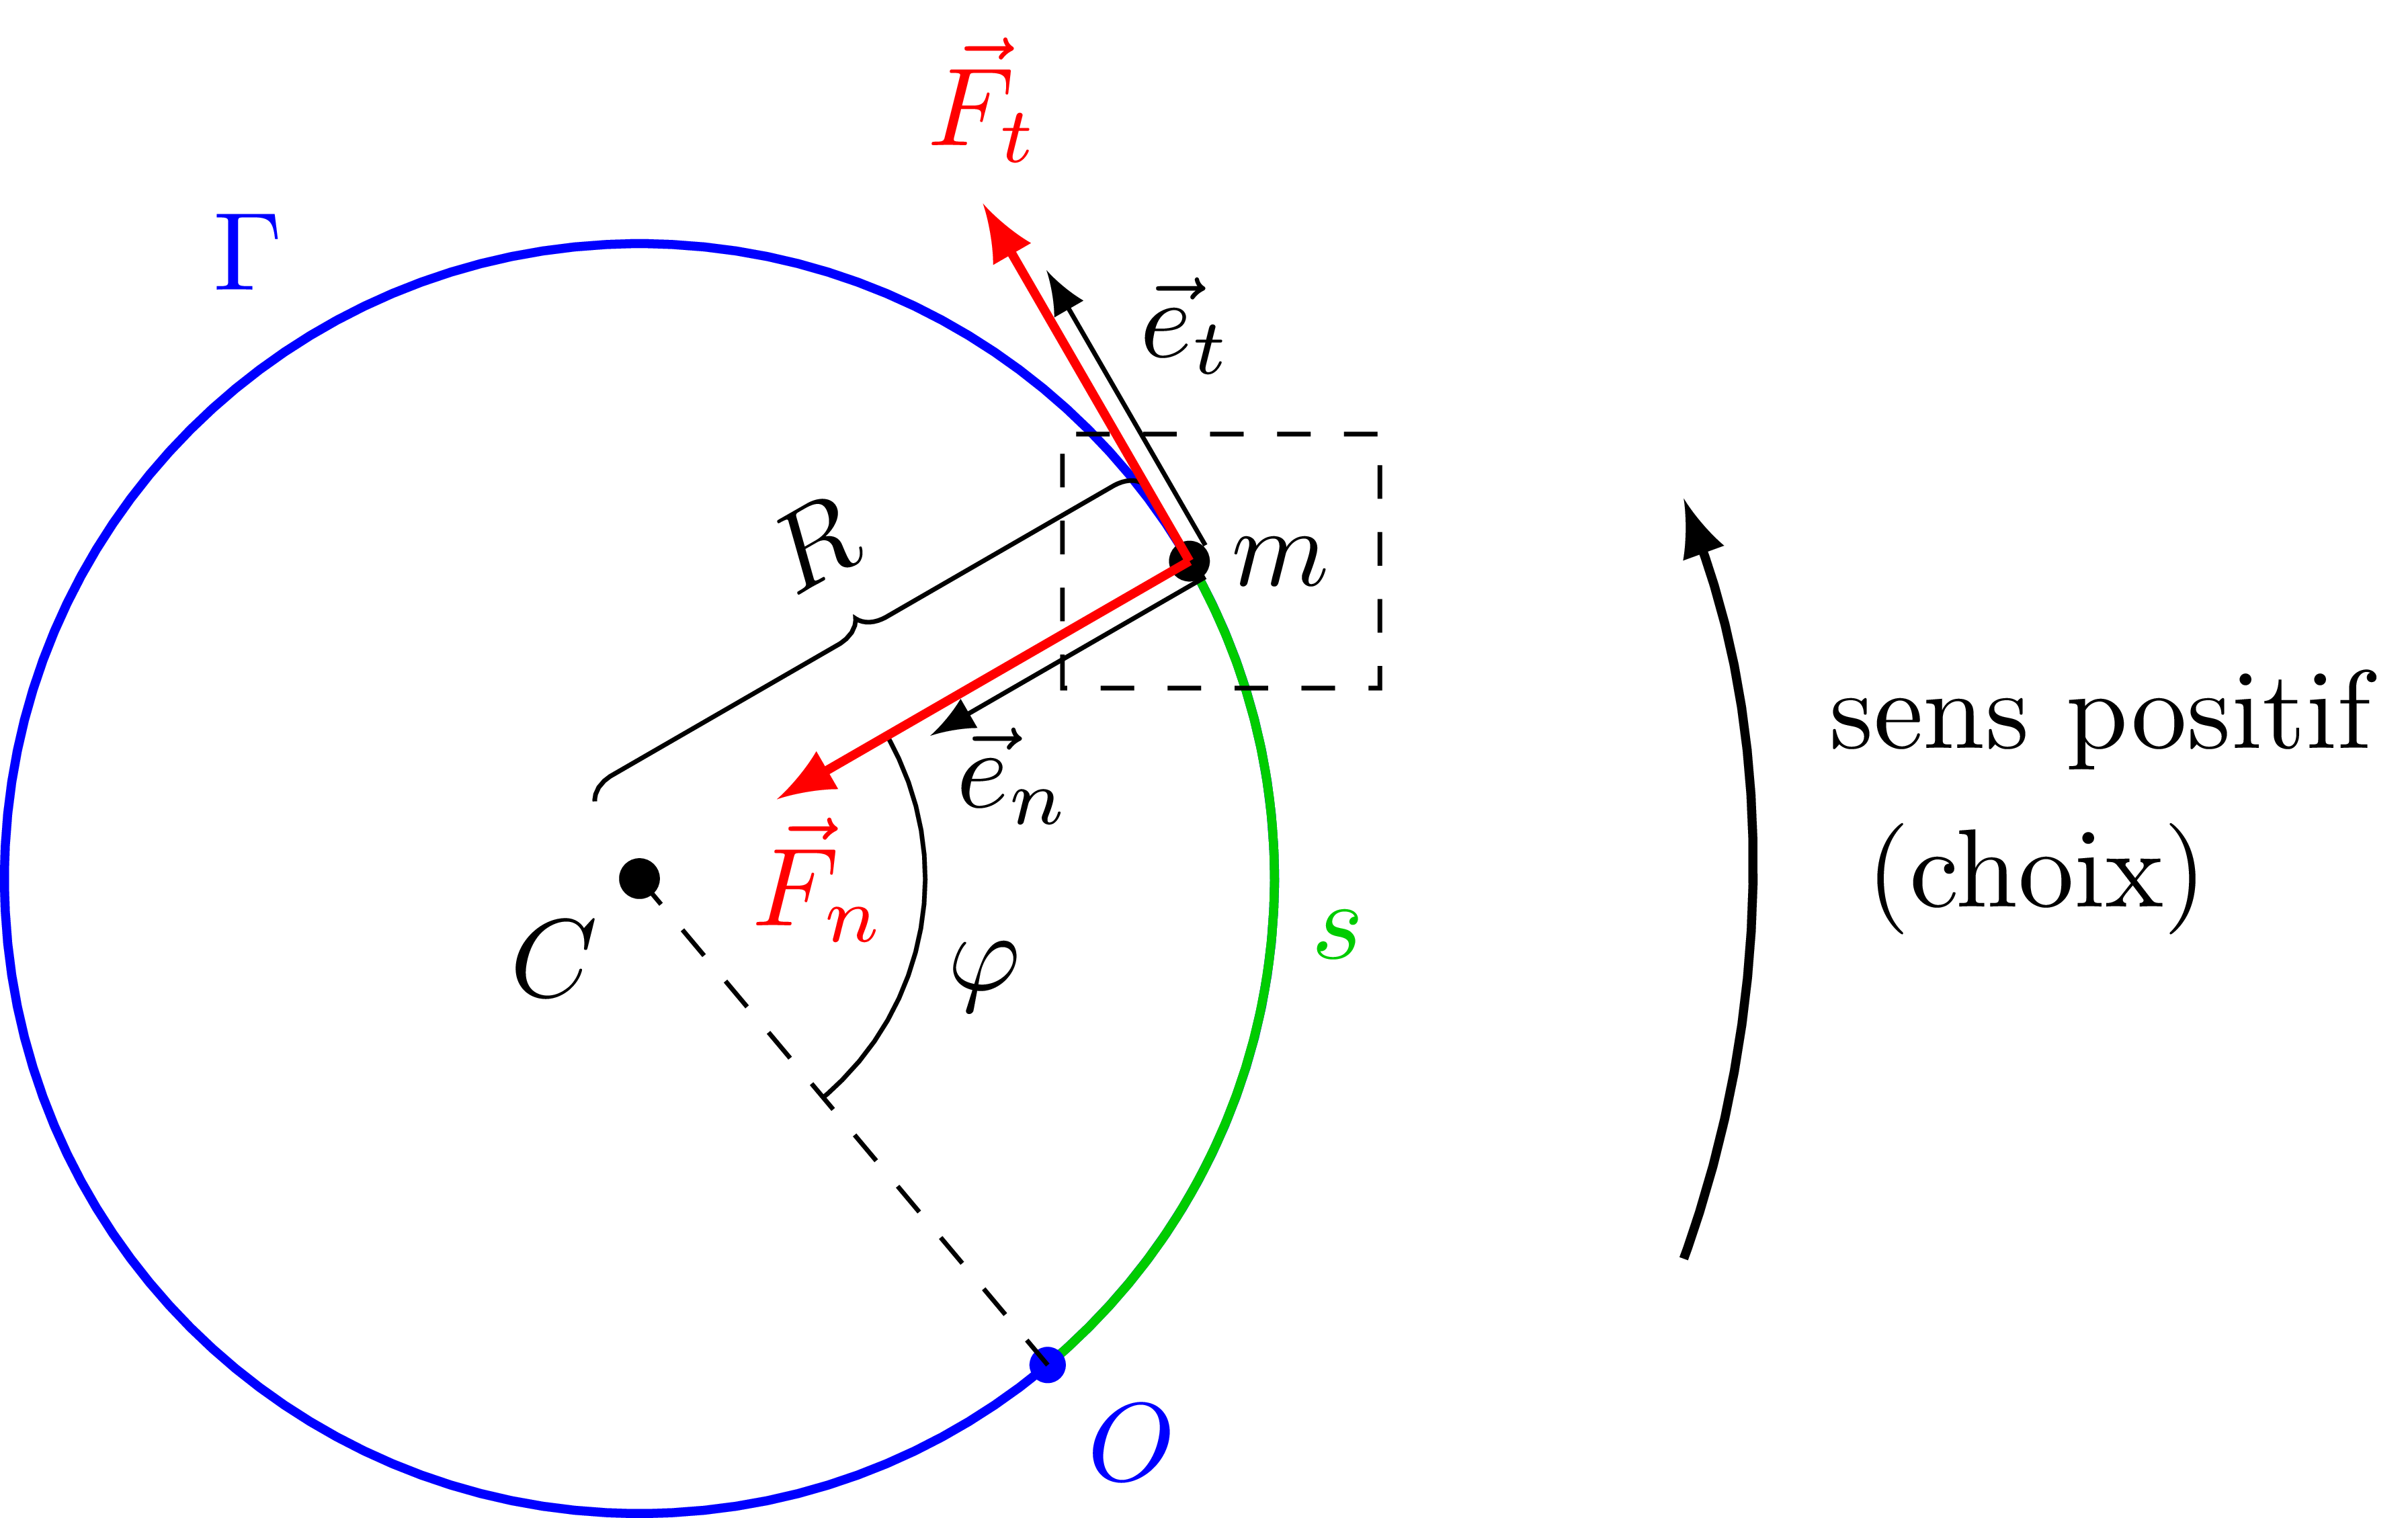
Objet: \(m\)
Forces: tangentielle et normale
Newton:
\[\vec{F}_t+\vec{F}_n=m\vec{a}\,.\]Pour une origine \(O\) sur \(\Gamma\), l'objet est repéré par l'angle \(\varphi\):
\[s=R\varphi\,.\]La vitesse scalaire est
\[v=\dot{s}=R\dot{\varphi}\,,\]où \(\dot{\varphi}\) est la vitesse angulaire de l'objet autour de \(C\). C'est le taux de variation de la position angulaire \(\varphi\) par rapport au temps. Elle est souvent notée \(\omega=\dot{\varphi}\,.\)
L'accélération tangentielle devient
\[a_t = \dot{v}=\ddot{s}=R\ddot{\varphi} = R \dot{\omega}\,,\]où \(\dot{\omega}\) est l'accélération angulaire de l'objet autour de \(C\). C'est le taux de variation de la vitesse angulaire \(\omega\) par rapport au temps. Elle est souvent notée \(\gamma=\dot{\omega}\,.\)
Alors,
\[ v=R\omega\,, \quad a_t=R\gamma \quad\text{et}\quad|a_n|=\frac{v^2}{R}=R\omega^2\,. \]Nous obtenons ainsi
\[\begin{cases} \text{ selon }\vec{e}_t:& F_t = m a_t = mR\gamma, \\ \text{ selon }\vec{e}_n:&F_n = m a_n =mR\omega^2. \end{cases}\]Dernière compilation: 2025-03-16 (13:57:55)
Sauf indication contraire, le contenu de ce document est soumis à une licence Creative Commons internationale, Attribution: Pas d'Utilisation Commerciale - Partage dans les Mêmes Conditions 4.0 (CC BY-NC-SA 4.0)
